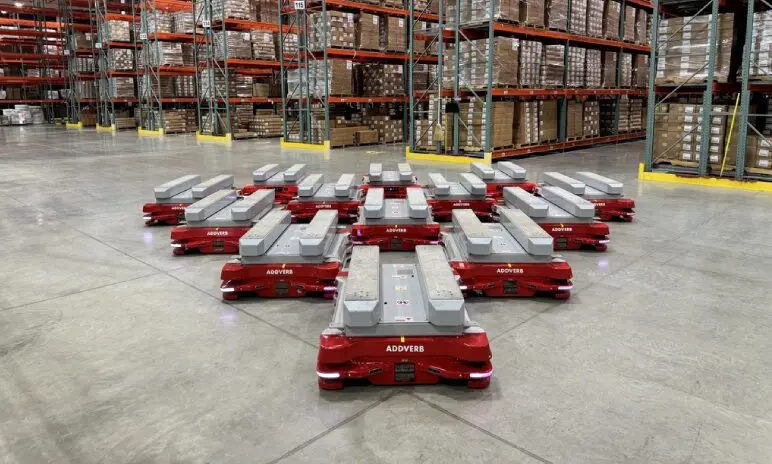
AMRs vs. AGVs – Welches System ist das richtige für Ihr Unternehmen?
Highlights
• Verstehen Sie die wesentlichen Unterschiede – Navigation, Flexibilität, Kosten, Skalierbarkeit – und lernen Sie, wann welche Technologie sinnvoll ist.
• Erfahren Sie, wie sich die Intralogistik-Robotik von Förderbändern über fahrerlose Transportsysteme (AGVs) zu autonomen mobilen Robotern (AMRs) entwickelt hat und was sie unterscheidet.
• Erfahren Sie, wie AddverbExpertise im Bereich AMRs und AGVs Unternehmen weltweit geholfen hat, die Effizienz des Materialflusses zu maximieren.
Zusammenfassung
Sollten Sie für Ihre Lagerlogistik AGVs oder AMRs wählen?
Die häufigste Antwort auf diese Frage lautet, wie auf alle anderen Entscheidungen im Leben: Es kommt darauf an.
Als einer der wenigen Lösungsanbieter im Bereich der Automatisierung, der sowohl feste als auch flexible Automatisierungslösungen anbietet, wird uns diese Frage häufig gestellt.
Eine abschließende Antwort ist zwar nicht immer möglich, doch dieses Whitepaper behandelt die Frage umfassend. Es soll Ihnen als einziges Dokument helfen, die richtige Wahl zwischen fahrerlosen Transportsystemen (AGVs) und autonomen mobilen Transportsystemen (AMRs) für Ihre Lageranforderungen zu treffen.
Der Umfang umfasst technische Unterschiede, Anwendungsbereiche und Aspekte, die bei der Auswahl der optimalen Lösung für Ihr Unternehmen zu berücksichtigen sind. Darüber hinaus betrachten wir verschiedene Automatisierungsziele wie Sicherheit und Skalierbarkeit, Materialfluss und Betriebskosten. Abschließend stellen wir Ihnen einige Fallstudien vor, die dies anhand von Beispielen veranschaulichen.
Mit einer durchschnittlichen jährlichen Wachstumsrate (CAGR) von fast 15 % von 2020 bis 2025 wird der Markt für Lagerautomatisierung bis 2027 voraussichtlich 41 Milliarden US-Dollar erreichen. Laut Gartner werden bis 2026 außerdem drei Viertel aller großen Unternehmen intelligente Intralogistikroboter in irgendeiner Form für ihre Lagerabläufe eingesetzt haben.
Die Entwicklung der Automatisierungstechnologie für Materialhandhabung
Die kontinuierliche Innovation in der Geschichte der Materialflussautomatisierung wurde stets von dem Ziel angetrieben, die Effizienz zu steigern, menschliche Fehler zu reduzieren und Kosten zu senken. Von einfachen manuellen Verfahren bis hin zu hochkomplexen autonomen Systemen, die sich an veränderte Bedingungen anpassen können, haben sich die Technologien im Laufe der Jahre weiterentwickelt.
2.1 Eine kurze Geschichte
Die Technologie zur Automatisierung von Materialflussprozessen hat sich im Laufe des letzten Jahrhunderts bemerkenswert weiterentwickelt. Anfang des 20. Jahrhunderts begann alles mit einfachen Förderbandsystemen und manueller Arbeit. Förderbänder boten zwar eine mechanisierte Möglichkeit, Waren auf festgelegten Wegen zu transportieren – ideal für sich wiederholende Aufgaben mit hohem Durchsatz –, aber es fehlte ihnen die Flexibilität, die für sich ändernde Lagerlayouts und Arbeitsabläufe erforderlich war.
Diese Einschränkung führte in den 1960er Jahren zur Entwicklung von fahrerlosen Transportsystemen (AGVs), die mithilfe eingebetteter Drähte oder Schienen auf festgelegten Routen navigieren und komplexere Aufgaben wie Materialtransport und Lastenhandling ausführen.
Der nächste Durchbruch gelang in den 1990er Jahren mit der Entwicklung autonomer mobiler Roboter (AMRs), die im Gegensatz zu AGVs fortschrittliche Technologien wie LiDAR-Sensoren, KI und Computer Vision nutzen, um autonom und ohne feste Pfade zu navigieren.
Die modernen Entwicklungen
In den 2000er und 2010er Jahren ermöglichten Verbesserungen bei SLAM-Navigation, maschinellem Lernen und Flottenmanagementsystemen den AMRs, in Echtzeit zu operieren, sich an wechselnde Bedingungen anzupassen und flottenübergreifend zusammenzuarbeiten, wodurch sie sich ideal für schnelllebige Branchen wie E-Commerce, Pharma und Vertrieb eignen.
Der allererste AGV
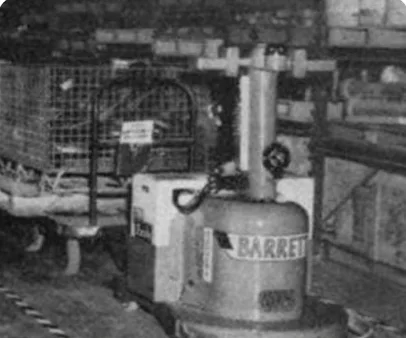
Das erste bekannte AGV wurde 1953 von Barret Electronics vorgestellt. Seitdem werden AGVs eingesetzt, um Logistik- und Materialhandhabungsprozesse in industriellen Umgebungen zu vereinfachen.
2.2 Verlagert sich der Markt von AGVs hin zu AMRs?
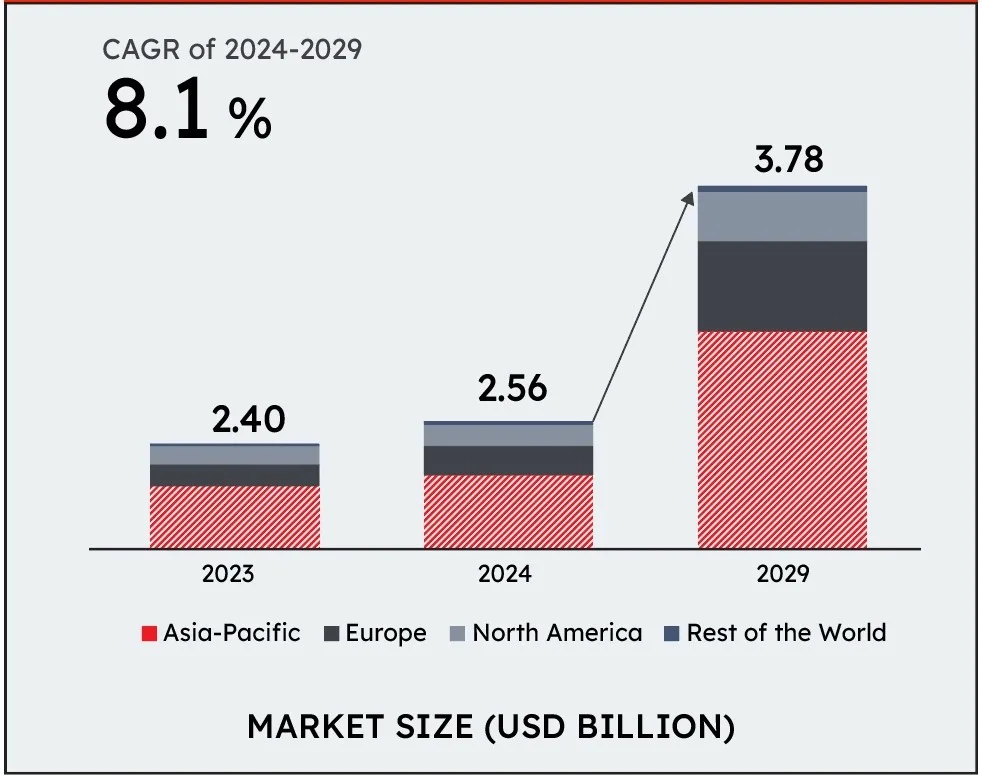
Laut einem Bericht von MarketsandMarkets wird der Markt für fahrerlose Transportsysteme (AGVs) im Jahr 2024 voraussichtlich einen Wert von 2,4 Milliarden US-Dollar erreichen. Prognosen zufolge wird er bis 2029 auf 3,8 Milliarden US-Dollar anwachsen. Zu den im Bericht genannten Wachstumstreibern zählen die Nachfrage nach Automatisierung in Fabriken und Lagern, die Erhöhung des Sicherheitsniveaus, die Flexibilität in der Produktion sowie die Anpassung an Marktbedürfnisse, beispielsweise die Abkehr von der Massenproduktion hin zu kundenspezifischen Lösungen.
für fahrerlose Transportsysteme:Marktgröße, Marktdynamik und Ökosystem
Markt für autonome mobile Roboter:Marktgröße, Marktdynamik und Ökosystem
Trotz der starken und etablierten Präsenz von fahrerlosen Transportsystemen (FTS) in Produktionsanlagen werden diese zunehmend von autonomen mobilen Robotern (AMR) übernommen. Schätzungen zufolge werden AMR bis 2027 80 % der Industrieroboter ausmachen, und ihre Anzahl in Fabriken soll bis 2030 auf 15 Millionen ansteigen.
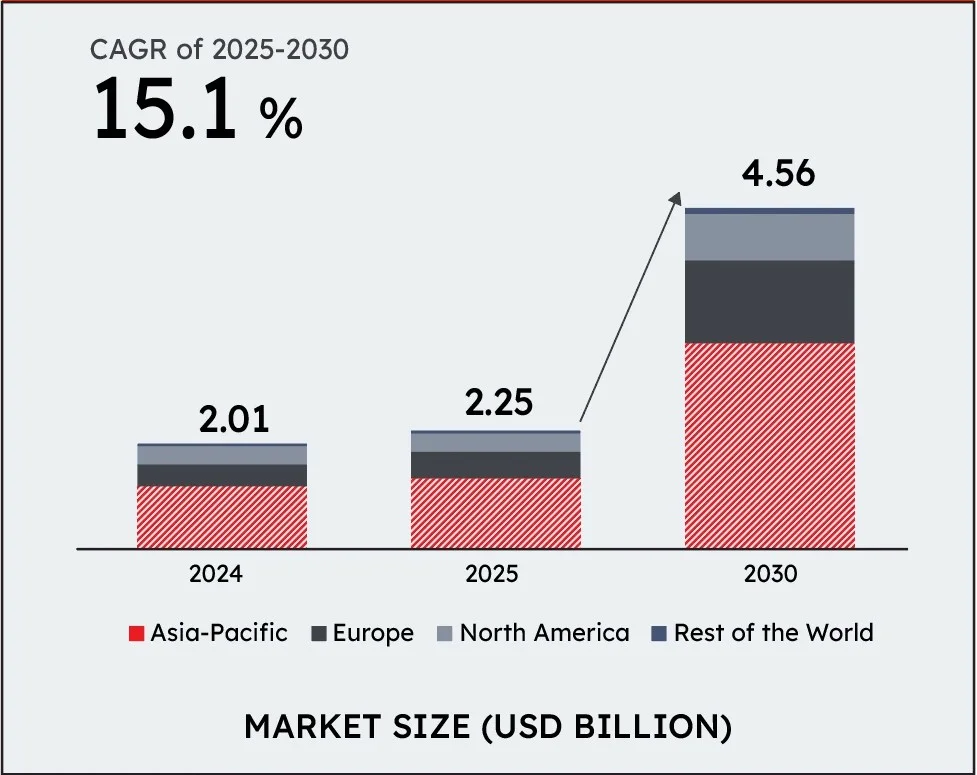
Laut einer Studie von The Insight Partners lässt sich der Marktwert von AMR-Robotern in fünf Schlüsselregionen – Nordamerika (NAM), Europa, Asien-Pazifik (APAC), Naher Osten und Afrika (MEA) sowie Südamerika (SCAM) – in den obigen Diagrammen darstellen. Es wird zudem geschätzt, dass der Markt für AMR-Roboter bis 2030 ein Volumen von 4,6 Milliarden US-Dollar erreichen könnte.
Technologische Fortschritte sprechen ebenfalls für den Einsatz von AMRs. Sensorfusion (LiDAR, Bildverarbeitungskameras, SLAM) findet zunehmend kommerzielle Anwendung, und für „Sensorfusions-AMRs“ wird ein Wachstum von 70 % erwartet. Darüber hinaus profitieren AMR-Flotten von Flottenmanagementsystemen, die mehrere Einheiten in Echtzeit koordinieren und so den Gesamtdurchsatz optimieren, nicht nur die Effizienz einzelner Roboter.
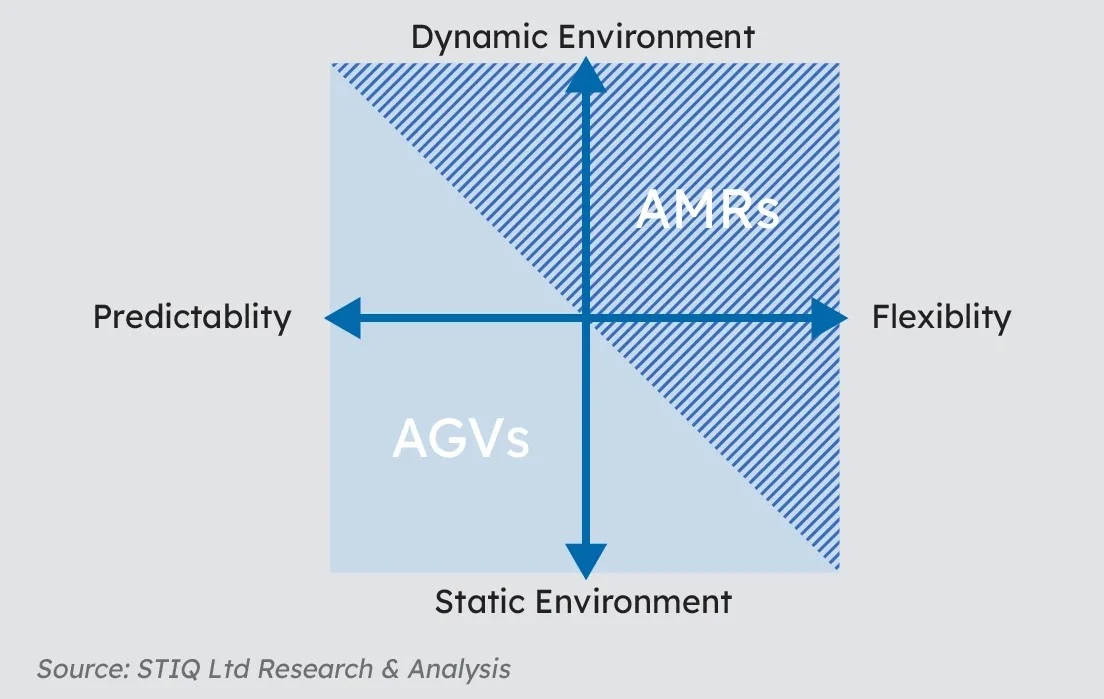
Während AGVs für vorhersehbare, statische Arbeitsabläufe weiterhin zuverlässig sind, haben sich AMRs im Einklang mit branchenweiten Trends als die Zukunft der flexiblen, skalierbaren und intelligenten Lagerautomatisierung positioniert.
Dynamische Pfadplanung mithilfe von SLAM, LiDAR, Kameras und Sensoren
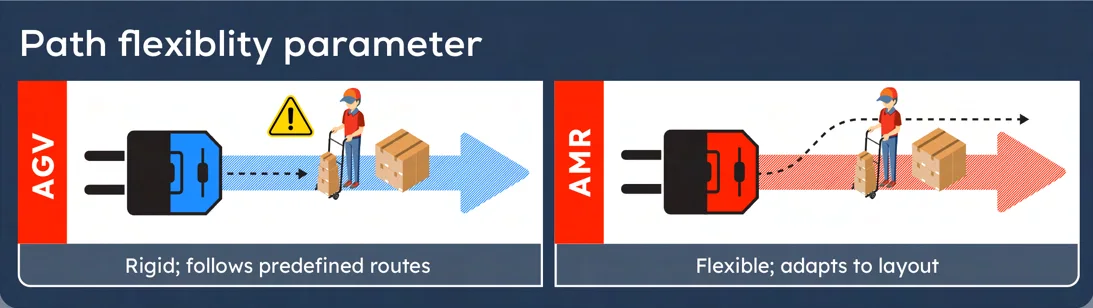
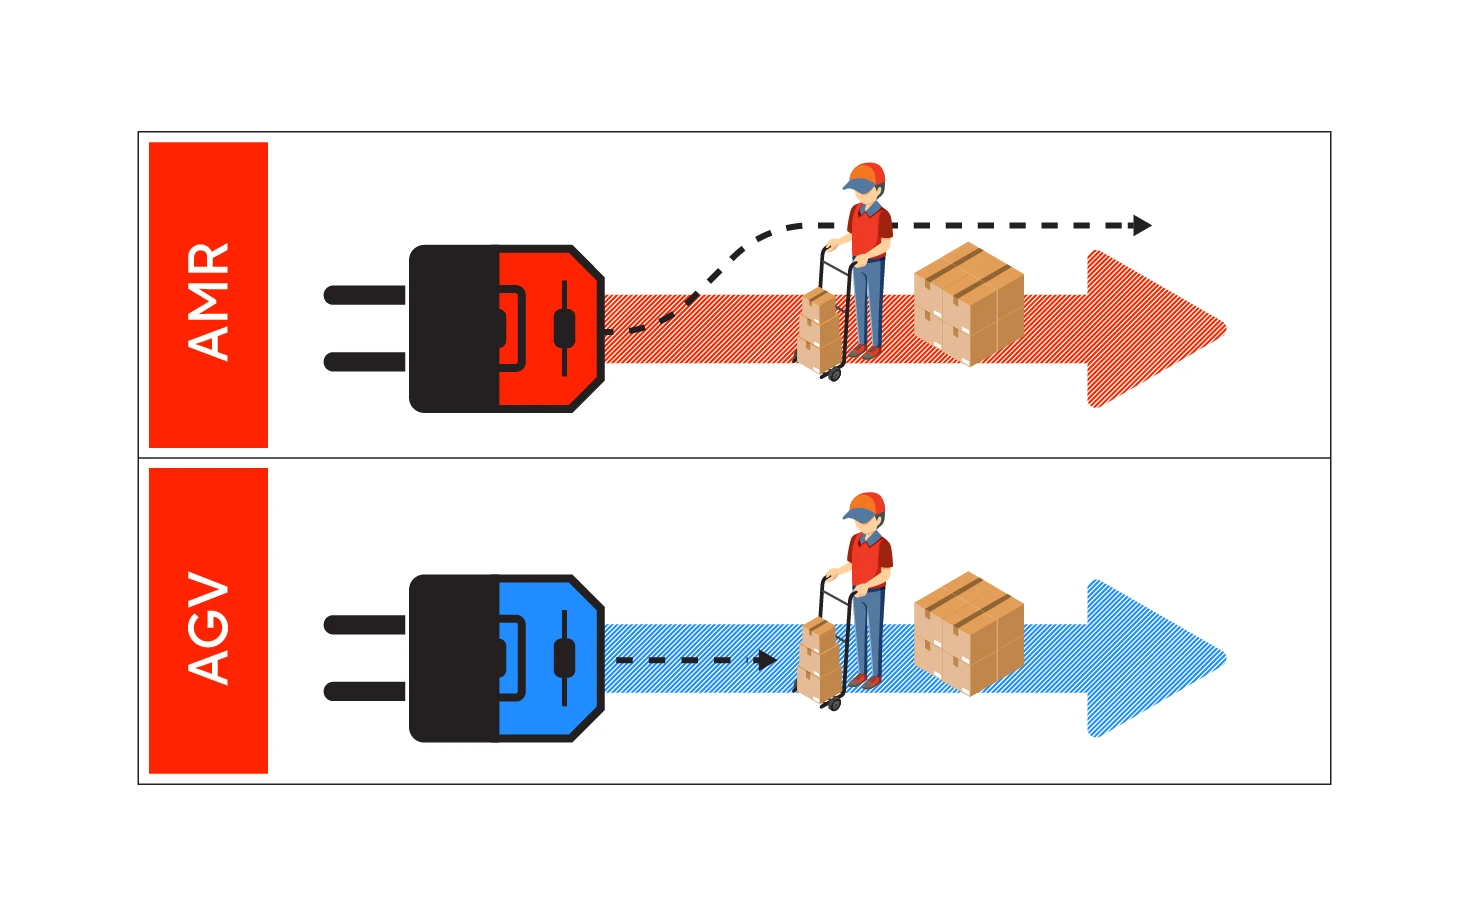
Pfadflexibilität
Starr; folgt vordefinierten Routen
Flexibel; passt sich in Echtzeit an die Gegebenheiten und Hindernisse an
Hindernisbewältigung
Hält an, sobald es auf Hindernisse trifft
Erkennt Hindernisse und leitet den Verkehr um sie herum
Menschliche Interaktion
Eingeschränkt; erfordert Trennung von Personen
Entwickelt für die sichere Zusammenarbeit mit Menschen
Infrastruktur einrichten
Erfordert die Installation von Schienen, Reflektoren oder Markierungen
Minimaler Einrichtungsaufwand; funktioniert in bestehenden Umgebungen
Software-Intelligenz
Zentralisiertes Steuerungssystem
Dezentrale Intelligenz; Entscheidungsfindung an Bord
Kosten
Niedrigere Stückkosten, aber höhere Infrastrukturkosten
Höhere Stückkosten, aber minimale Infrastrukturkosten
Einflussfaktoren bei der Wahl zwischen AGV und AMR
Zahlreiche betriebliche und infrastrukturelle Faktoren beeinflussen die strategische Entscheidung für Investitionen in die Lagerautomatisierung. Dieser Abschnitt erläutert die wesentlichen Aspekte, die Unternehmen berücksichtigen müssen, um die optimale Technologie für ihre jeweilige Lagerumgebung auszuwählen – seien es fahrerlose Transportsysteme (AGVs), autonome mobile Fahrzeuge (AMRs) oder eine Kombination aus beidem.
AGVsAMRs
AGV vs. AMR
Autonome mobile Transportsysteme (AMRs) bieten gegenüber herkömmlichen Materialtransportlösungen wie beispielsweise fahrerlosen Transportsystemen (AGVs) zahlreiche Vorteile und sind daher eine attraktive Option für Unternehmen, die ihre Abläufe optimieren möchten.
4.1 Anforderungen an die Skalierbarkeit und Flexibilität des Systems
Was es bedeutet
Skalierbarkeit ist die Leichtigkeit, mit der Ihr Automatisierungssystem erweitert werden kann, um Ihren Betriebsabläufen gerecht zu werden.
Flexibilität ist die Fähigkeit, neue Produktkombinationen, Layouts oder Arbeitsabläufe zu integrieren, ohne dass dafür umfangreiche Neugestaltungen erforderlich sind.
Warum es wichtig ist
Geschäftssituationen sind selten statisch. Ihre Automatisierungslösung muss sich problemlos skalieren lassen, sei es aufgrund von Marktexpansion, wachsendem Produktportfolio oder saisonalen Spitzen. Modulares Wachstum wird von manchen Systemen besser bewältigt als von anderen.
Im Gegensatz
AGVs
Um AGV-Flotten zu vergrößern, ist in der Regel der Ausbau der Infrastruktur, beispielsweise durch die Installation neuer Gleise oder Markierungen, erforderlich. Dies kann die Vergrößerung der Flotten schwierig und zeitaufwändig gestalten, insbesondere für Anlagen, die schnelle oder saisonale Kapazitätsanpassungen vornehmen müssen.
AMRs
Autonome mobile Roboter (AMRs) bieten Plug-and-Play-Skalierbarkeit. Mithilfe von Flottenmanagementsystemen lassen sich neue AMRs schnell und mit geringem Einrichtungsaufwand in bestehende Flotten integrieren und können sich mit anderen Robotern koordinieren und kommunizieren.
Abschließend
Beide Technologien sind ohne großen Aufwand skalierbar. AMRs sind jedoch aufgrund ihrer einfachen Skalierbarkeit und Modularität die bevorzugte Option für Unternehmen, die mit einer Expansion oder schwankenden Durchsatzanforderungen rechnen.
4.2 Prozessvariabilität und Materialfluss
Was es bedeutet
Der Materialfluss beschreibt die Bewegung von Waren durch die Bereiche Wareneingang, Lagerung, Kommissionierung, Verpackung und Versand. Wichtige Aspekte dabei sind:
Wiederkehrende Muster in der Lastbewegung
Workflow-Änderungen
Mehrere Berührungspunkte im Materialfluss
Warum es wichtig ist
Vordefinierte Transportwege können für Betriebe mit gleichbleibenden, sich wiederholenden Arbeitsabläufen von Vorteil sein. Situationen mit variierenden Materialflusswegen, dynamischen Prozessen oder einer großen Anzahl von Artikeln erfordern hingegen in Echtzeit anpassbare Lösungen.
Auswahlkriterien für Navigationstechnologien
Im Gegensatz
AGVs
Ideal für Betriebe mit gleichbleibenden Arbeitsabläufen und festen, wiederholbaren Routen. Wenn sich die Materialflussmuster nicht häufig ändern, z. B. beim Palettentransport zwischen festen Punkten, arbeiten AGVs besonders effizient.
AMRs
Konzipiert für dynamische Umgebungen, die flexible Arbeitsabläufe ermöglichen. Um unterschiedlichen Materialflussanforderungen, wie z. B. Just-in-Time-Lieferungen und mehrstufigen Prozessen, gerecht zu werden, können AMRs umprogrammiert werden oder sich sogar selbst optimieren.
Abschließend
Autonome mobile Fahrzeuge (AMRs) gehen als Sieger hervor. Sie eignen sich perfekt für stark variable Betriebsabläufe, da sie Routen und Arbeitsabläufe dynamisch an sich ändernde Materialflussmuster anpassen können.
4.3 Zeitplan für Budget und ROI
Was es bedeutet
Dies umfasst den Zeitraum, innerhalb dessen Sie mit einer Rendite Ihrer Investition rechnen, sowie die Kapitalausgaben (CapEx) und Betriebsausgaben (OpEx), die für die Installation und Wartung des Systems erforderlich sind.
Warum es wichtig ist
Zeitpunkt der Umsetzung
Instandhaltungskosten
Ausfallrisiko
Mitarbeiterschulung
Lizenzen für Software
Die Erwartungen an den ROI variieren branchenspezifisch; beispielsweise kann ein 3PL-Anbieter mit hohem Volumen einen kürzeren ROI-Zeitraum rechtfertigen als ein Nischenhersteller mit moderatem Durchsatz.
Im Gegensatz
AGVs
Da AGVs die ältere der beiden Technologien darstellen, sind sie in der Regel günstiger als AMRs. Erst wenn man die Investitionen in die zusätzliche Infrastruktur berücksichtigt, können AGVs mit ihren überlegenen Alternativen mithalten. Sie stellen die wirtschaftlichere Option dar.
AMRs
Obwohl die anfänglichen Infrastrukturinvestitionen für AMRs in der Regel geringer sind als die für weniger leistungsstarke AGVs, ist die Technologie selbst teurer. Die autonomen Fähigkeiten, Effizienzgewinne und Anpassungsfähigkeit von AMRs führen häufig zu einer schnelleren Amortisation und ermöglichen es Unternehmen, ihre Effizienz zu verdoppeln.
Abschließend
AGVs sind die wirtschaftlichere der beiden Optionen, aber der ROI von AMRs wird durch ihre größere Anpassungsfähigkeit und Effizienzsteigerungen beschleunigt.
Für statische Anwendungen sind AGVs möglicherweise immer noch kostengünstiger, da AMRs jedoch leistungsfähigere Roboter sind, ist eine höhere Anfangsinvestition erforderlich. Beide Robotertypen transportieren Material, aber der Return on Investment von AMRs geht über den rein finanziellen Gewinn hinaus.
4.4 Anlagenalter und Infrastrukturbereitschaft
Was es bedeutet
Bestehende Bodenverhältnisse, Deckenhöhen, Rack-Konfigurationen, IT-Systeme und die Verfügbarkeit von Strom werden allesamt als Infrastruktur betrachtet.
Bodenbedingungen
Deckenhöhen
Rack-Konfigurationen
IT-Systeme
Stromverfügbarkeit
Warum es wichtig ist
Damit die Automatisierung auch in älteren Lagerhallen oder Bestandsanlagen funktioniert, muss unter Umständen zusätzliche Infrastruktur installiert werden, was Hardware- oder Trassenänderungen erfordern kann. Ein größeres Integrationspotenzial lässt sich erzielen, indem Neubauten von Anfang an so konzipiert werden, dass sie die Automatisierung unterstützen.
Im Gegensatz
AGVs
Die Installation von Bodenführungen, Markierungen oder Navigationshilfen ist ein Beispiel für die erheblichen Infrastrukturinvestitionen, die für fahrerlose Transportsysteme (AGVs) erforderlich sind. Um AGVs zu installieren, müssen ältere Anlagen häufig nachgerüstet werden, was zu Betriebsunterbrechungen führen kann.
AMRs
Lösungen mit minimalem Infrastrukturaufwand, die die vorhandenen Lagerbedingungen optimal nutzen. Sie lassen sich mit geringem Anpassungsaufwand in bestehenden Lagerhallen betreiben und nutzen integrierte Navigationssysteme. Ideal für Betriebe, die sich keine langwierigen Wartungsarbeiten leisten können.
Abschließend
Autonome mobile Fahrzeuge (AMRs) haben hier einen Vorteil. Aufgrund ihrer Anpassungsfähigkeit und des geringen Infrastrukturbedarfs eignen sie sich besser sowohl für neue als auch für bestehende Lagerhallen.
4.5 Grad der kollaborativen Umgebung
Was es bedeutet
Automatisierungsentscheidungen werden von einer Reihe von Faktoren beeinflusst, darunter die Verfügbarkeit von Arbeitskräften, die Arbeitskosten und die Sicherheitsaspekte der Mensch-Maschine-Interaktion. Wichtige Unterfaktoren:
Spielt die manuelle Materialhandhabung in Ihrem Betrieb eine bedeutende Rolle?
Gibt es einen Arbeitskräftemangel oder eine hohe Mitarbeiterfluktuation?
Warum es wichtig ist
Automatisierung kann in Umgebungen mit hoher Fluktuation oder Personalmangel für mehr Konstanz und Entlastung sorgen. Sicherheit ist in Gemeinschaftsbereichen von entscheidender Bedeutung, insbesondere wenn sich Menschen und Roboter auf einer Etage aufhalten.
Im Gegensatz
AGVs
Sie bieten Sicherheitsvorteile in abgelegenen Gebieten mit geringem menschlichen Kontakt. Aufgrund ihrer festgelegten Wege und eingeschränkten Fähigkeit zur Hindernisvermeidung eignen sie sich jedoch weniger für Umgebungen, in denen Menschen und Roboter zusammenleben müssen.
AMRs
Speziell für Gruppenumgebungen entwickelt. AMRs können dank ausgefeilter Hinderniserkennungs- und -vermeidungsfunktionen sicher Seite an Seite mit menschlichen Mitarbeitern arbeiten, was die Ergonomie verbessert und Sicherheitsrisiken in gemeinsam genutzten Bereichen verringert.
Abschließend
Autonome mobile Roboter (AMRs) erweisen sich als besser geeignet. Dank ihrer ausgefeilten Sicherheitsmerkmale und ihrer Fähigkeiten zur Mensch-Roboter-Kollaboration haben sie in gemischten Arbeitsumgebungen einen klaren Vorteil.
Addverb Fallstudien: AMRs und AGVs
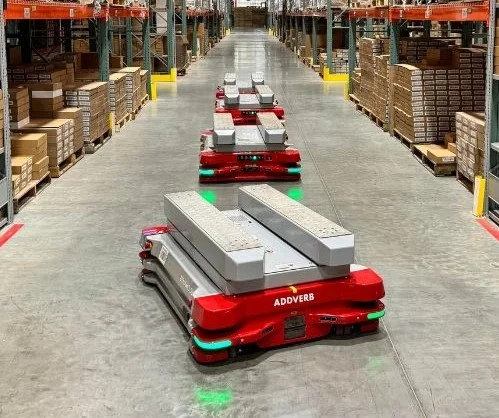
Autonome mobile Roboter (AMRs), fahrerlose Transportsysteme (AGVs), Robotersortierer und ASRS-Shuttlesysteme sind nur einige der Roboterlösungen, die Addverb Technologies in verschiedenen Branchen implementiert hat. Die nachfolgenden ausführlichen Fallstudien zeigen, wie unsere Produkte konkrete betriebliche Probleme lösen.
5.1 AMRs zur Zusammenarbeit mit Arbeitern
Eingesetzte Roboter – Dynamo (Autonome mobile Roboter)
Problemstellung
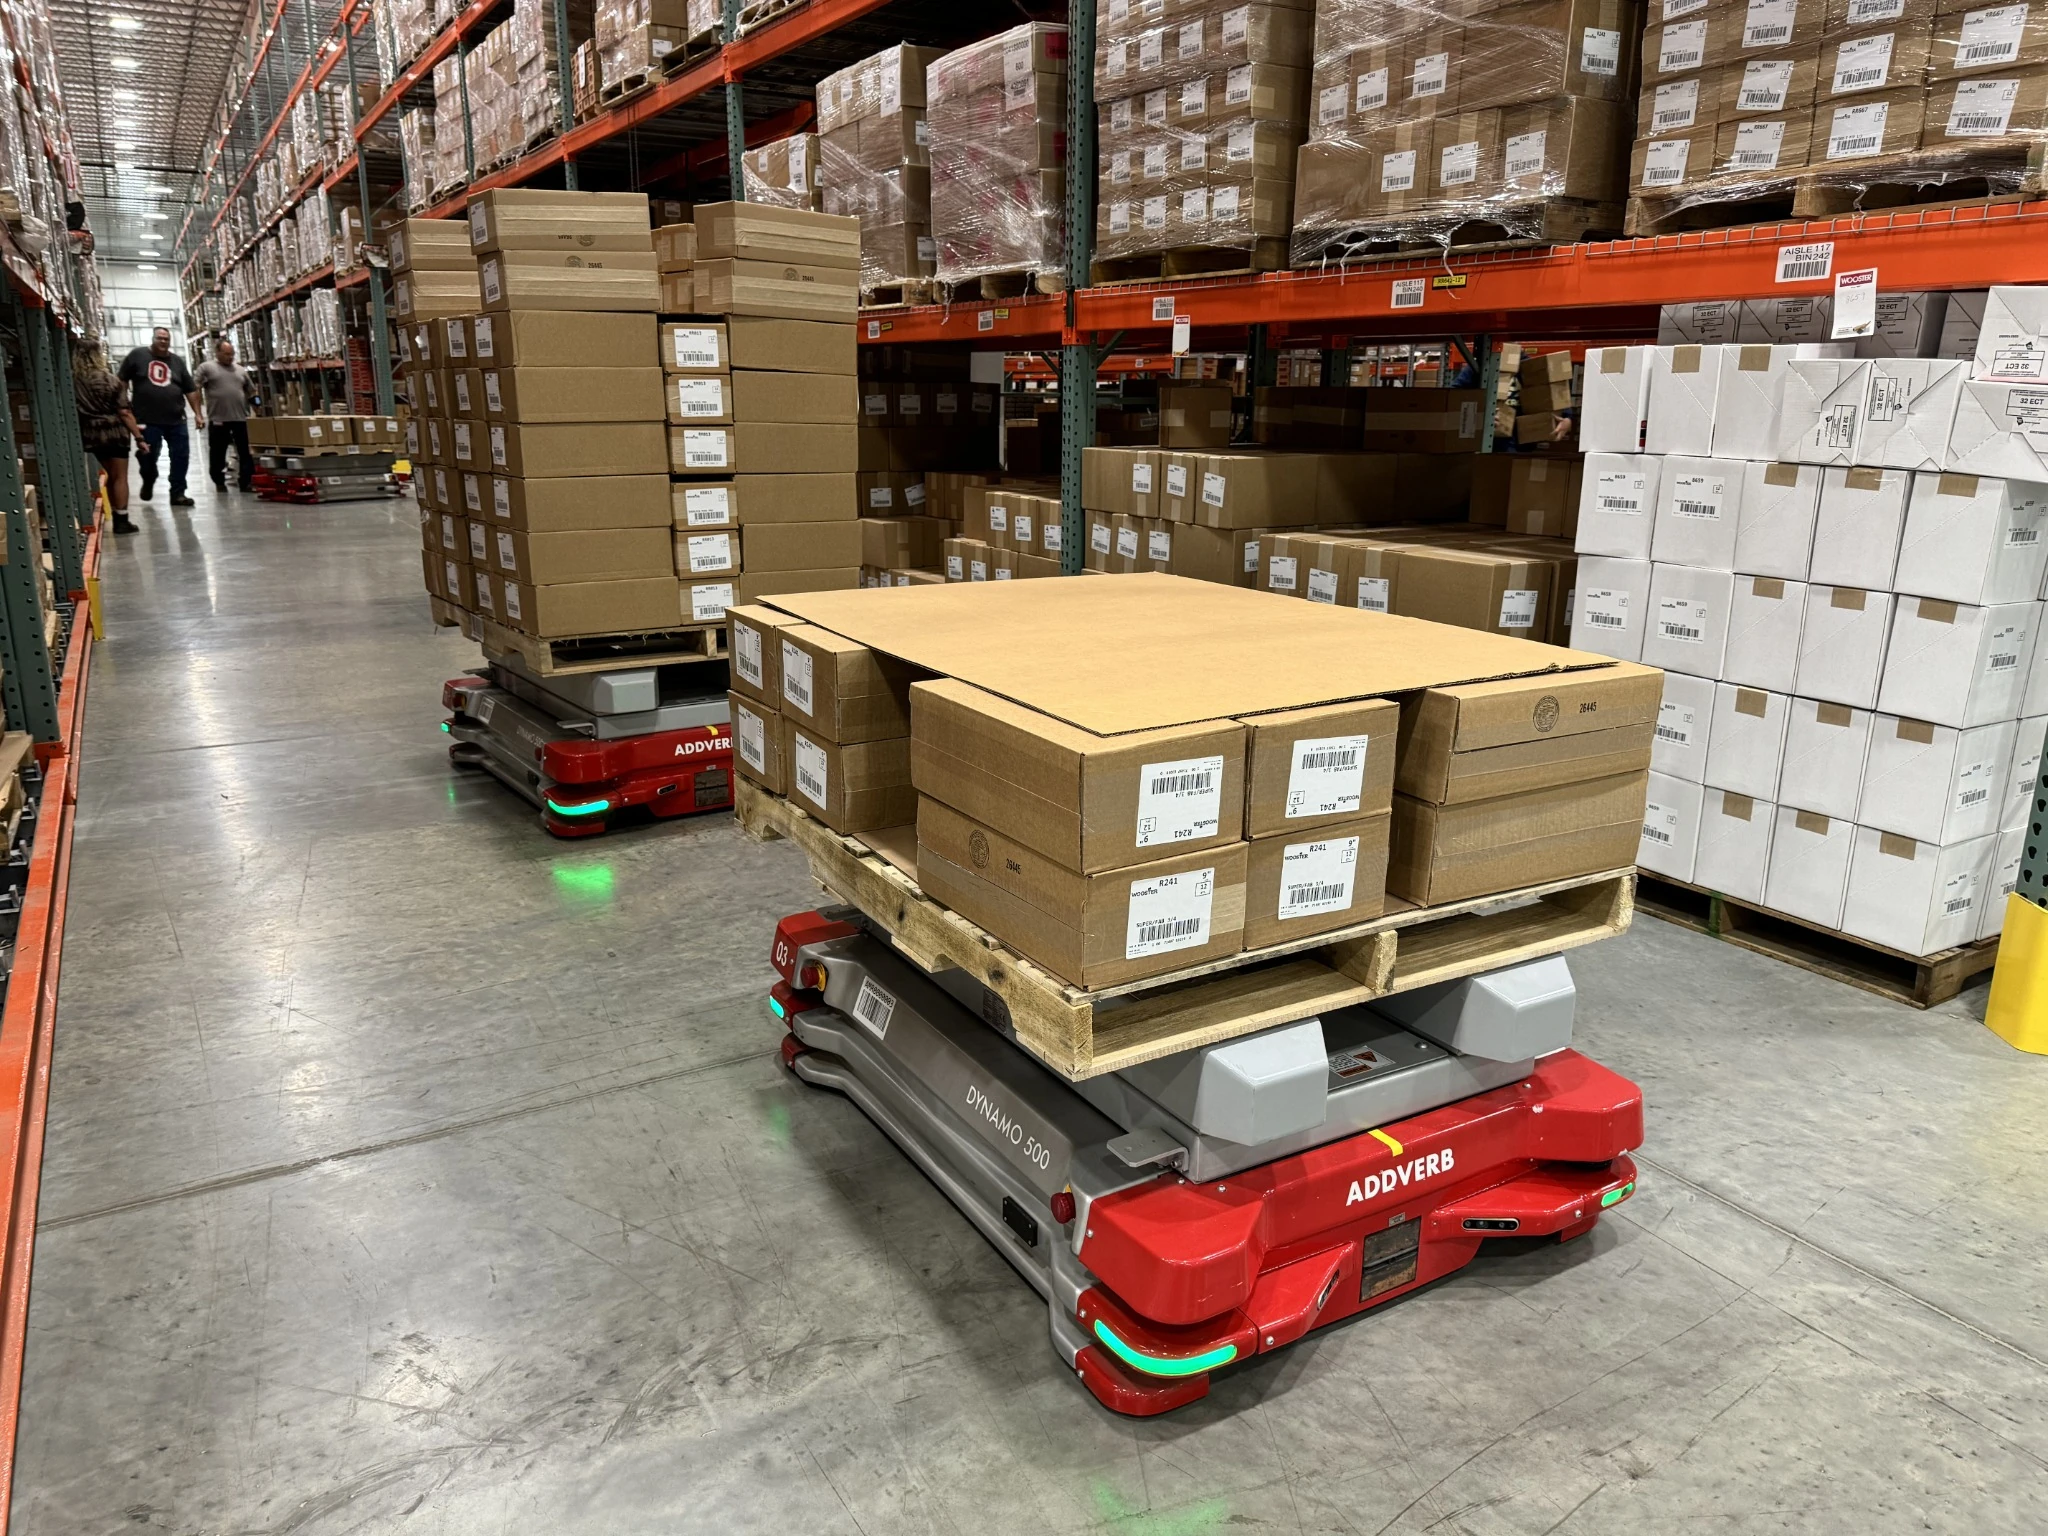
Ein Bürstenhersteller in Ohio hatte mit seinen manuellen Arbeitsabläufen erhebliche Probleme. Wooster wollte die Gesamteffizienz steigern und seine Vertriebsprozesse modernisieren, um der steigenden Nachfrage gerecht zu werden und einen schnelleren Materialfluss zu gewährleisten.
Lösung
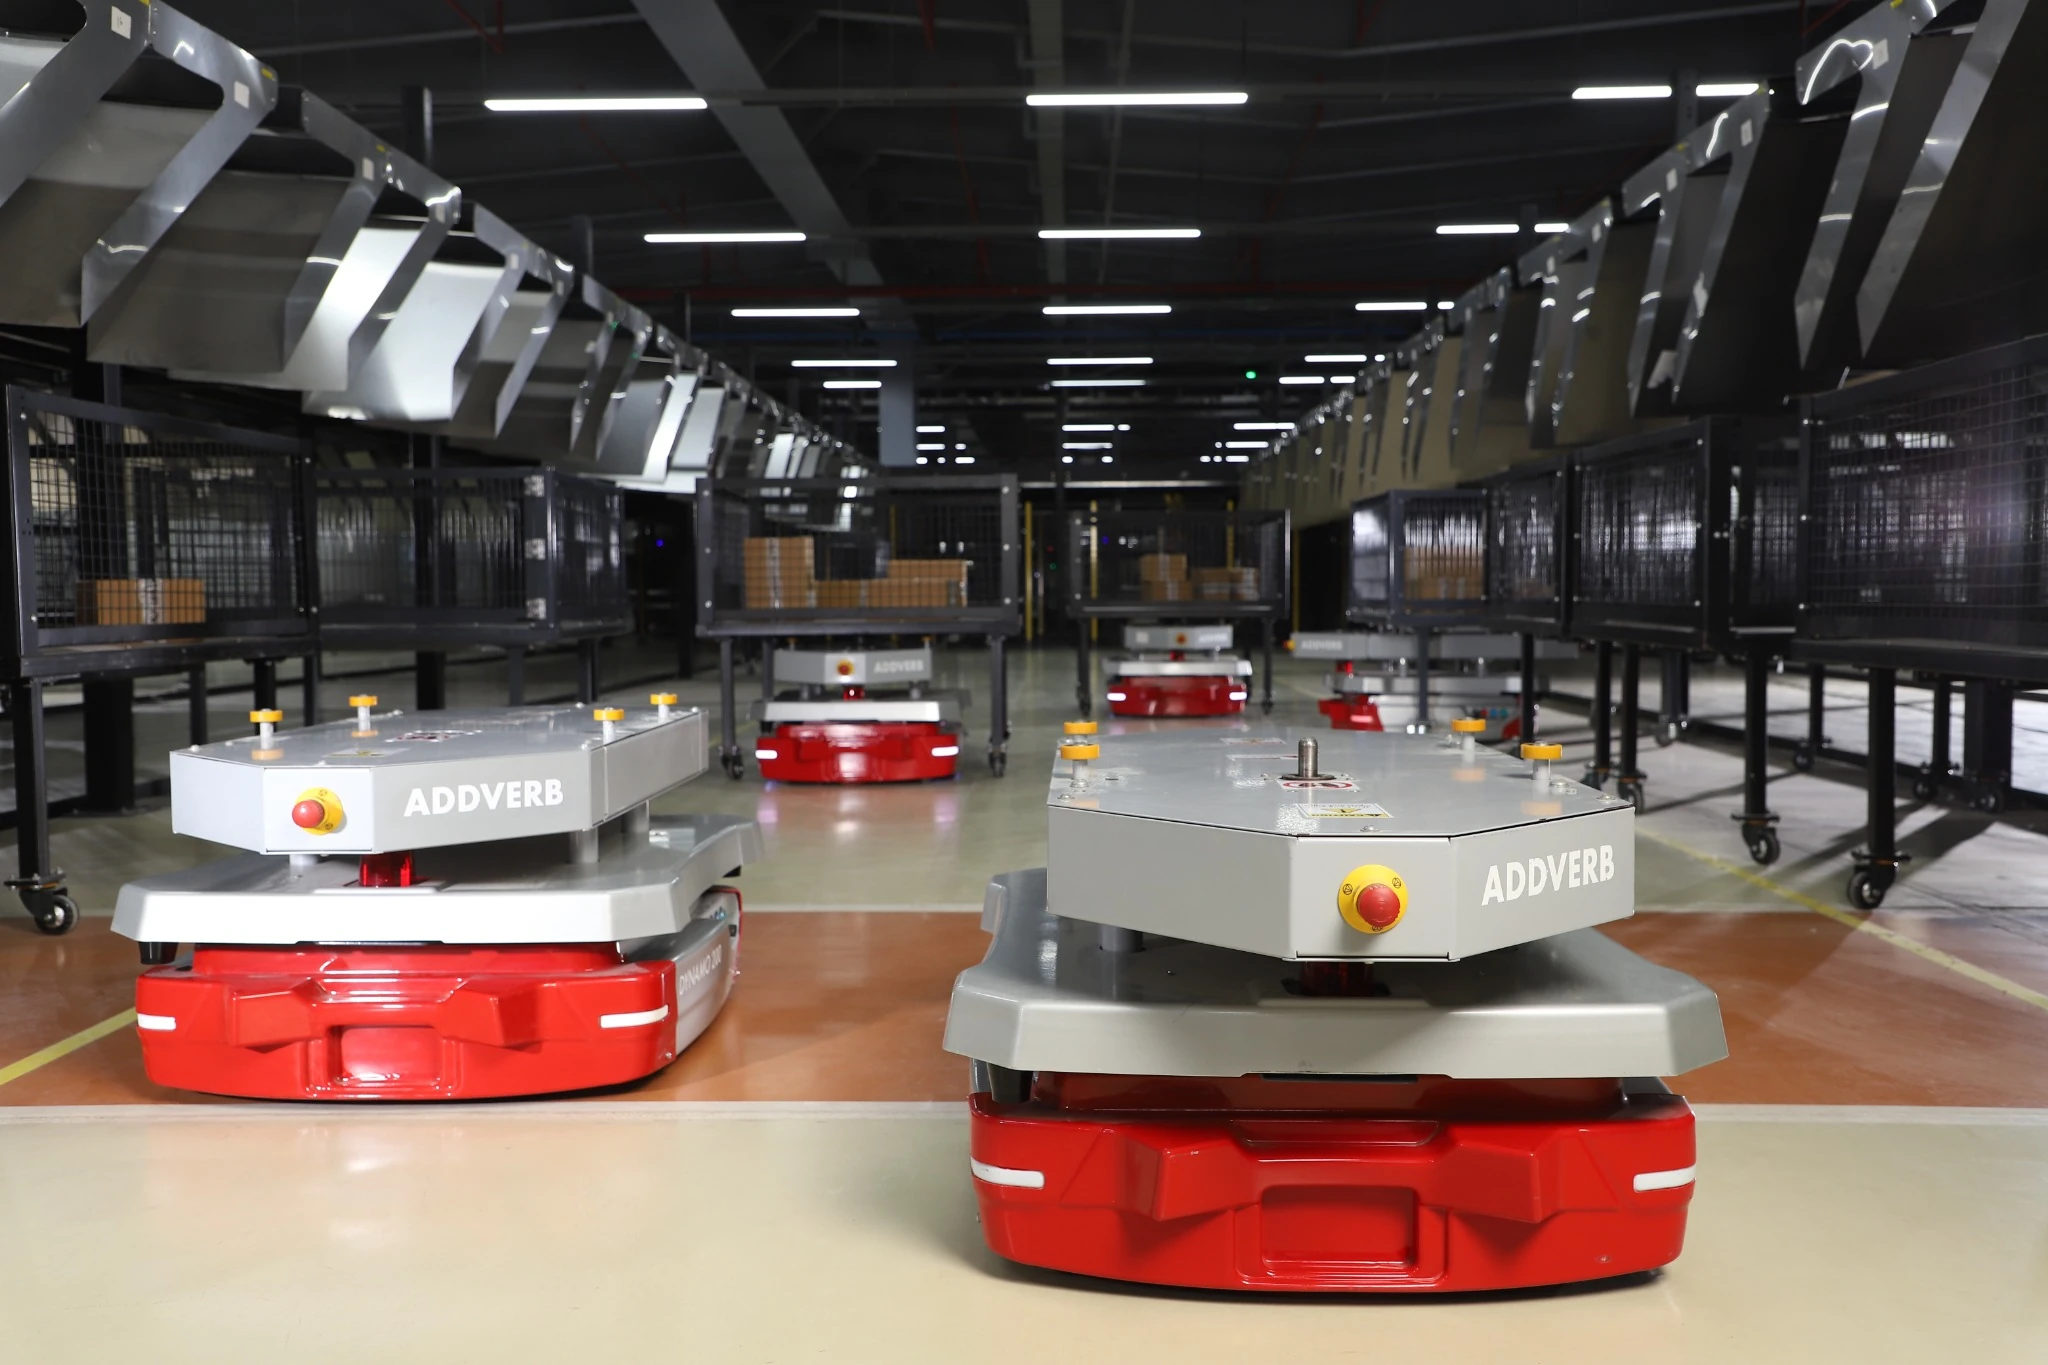
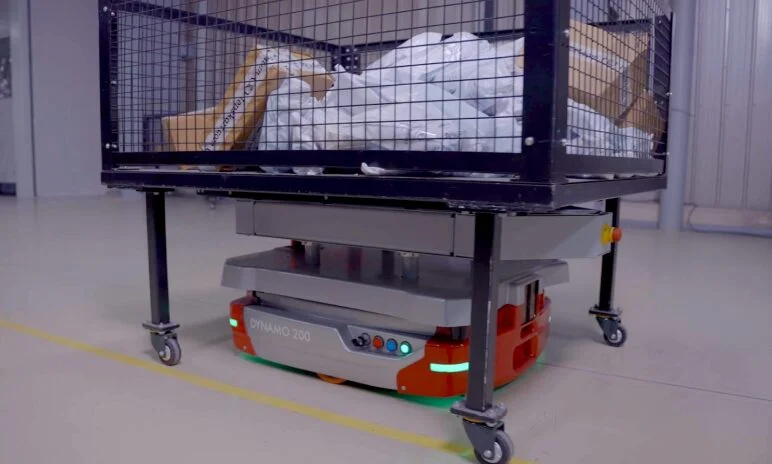
Addverb setzte dreizehn seiner Dynamo AMRs. Um Produkte effizient direkt auf die Paletten zu platzieren, unterstützten die AMRs die Kommissionierer bei der Navigation durch die Gänge. Auch die Retouren- und Ausgabeprozesse wurden durch vollautomatische Palettenstapler und -entstapler optimiert.
Auswirkungen
01
Erreichten einen täglichen Durchsatz von mehr als 100 Auftragspaletten.
02
Im Vergleich zu manuellen Arbeitsgängen wurde die Betriebskapazität verdoppelt.
03
Mit Hilfe von AMRs wurden täglich 15.000 Fälle erfolgreich bearbeitet.
4.2 Automatisierung der Betriebsabläufe in einem 30.650 m² großen Lager
Roboter im Einsatz
Zippy (AGV)Veloce (AGV)Dynamo (AMR)
Problemstellung
Eine der weltweit führenden Sportmarken benötigte ein hochmodernes Lagerautomatisierungssystem zur Steuerung ihres Omnichannel-Fulfillment-Geschäfts in Australien – zur effizienten Abwicklung von Retouren, zur Bewältigung eines hohen Versandvolumens und zur Überwachung einer großen Anzahl von SKUs.
Lösung
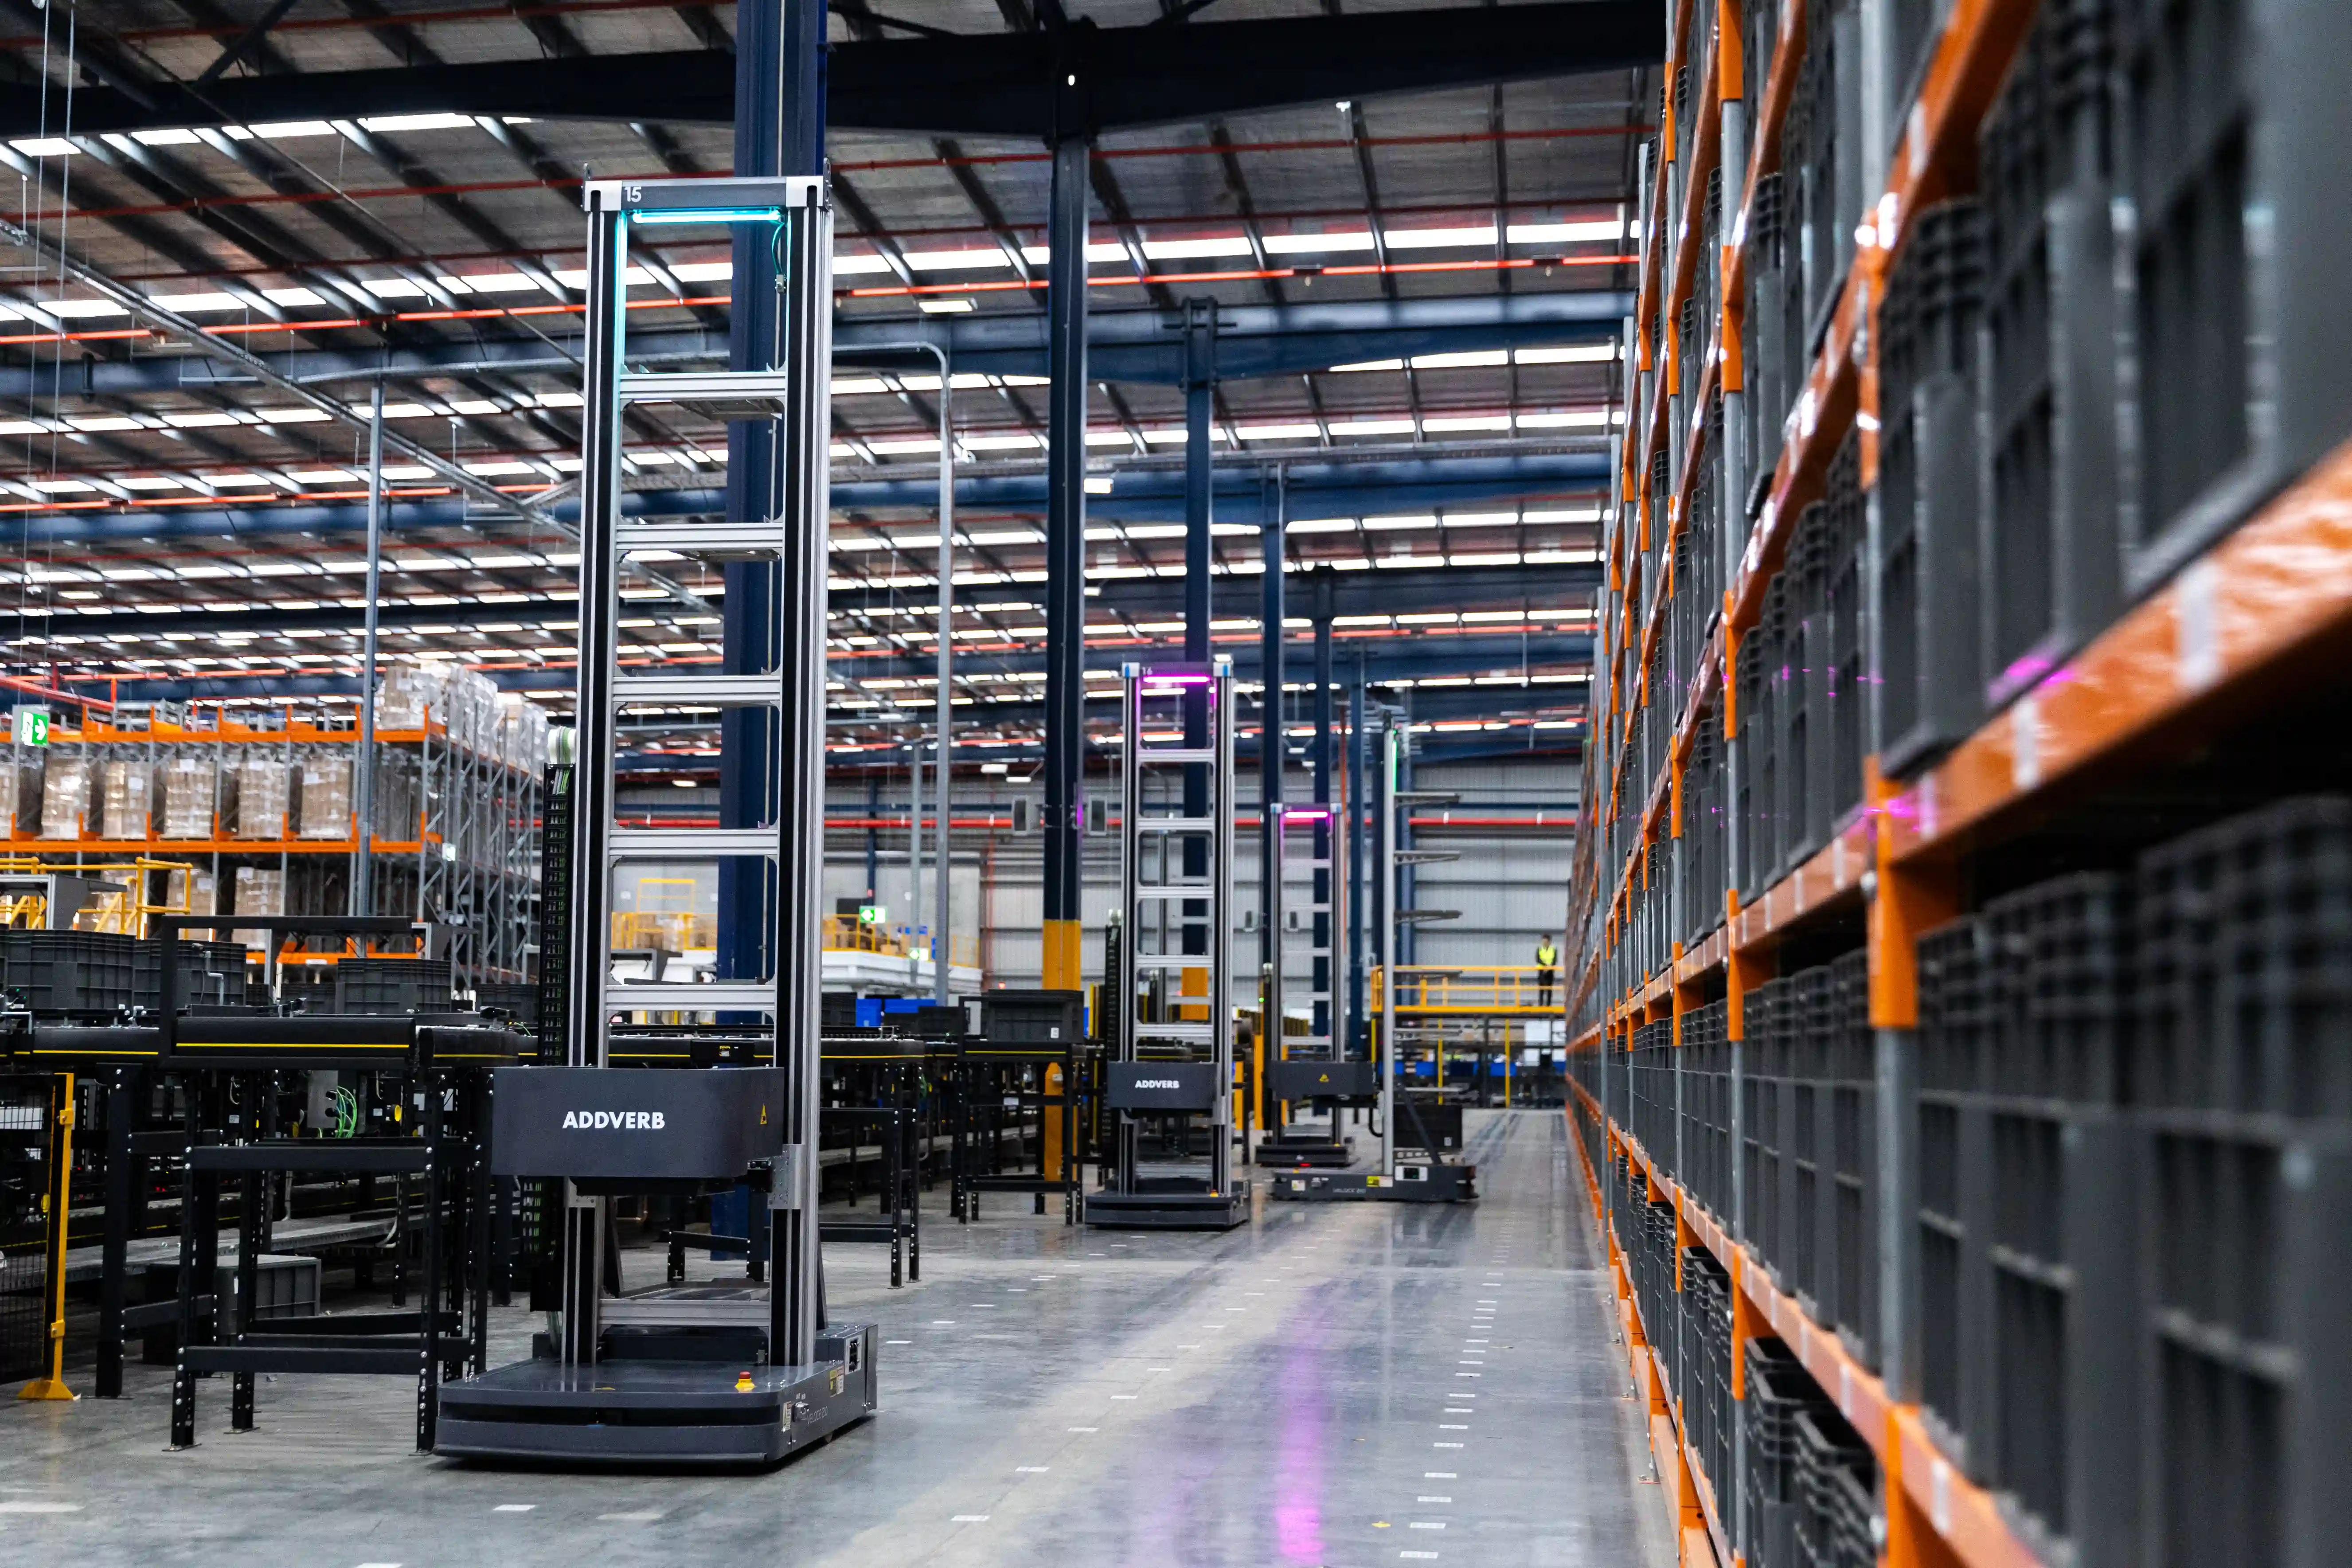
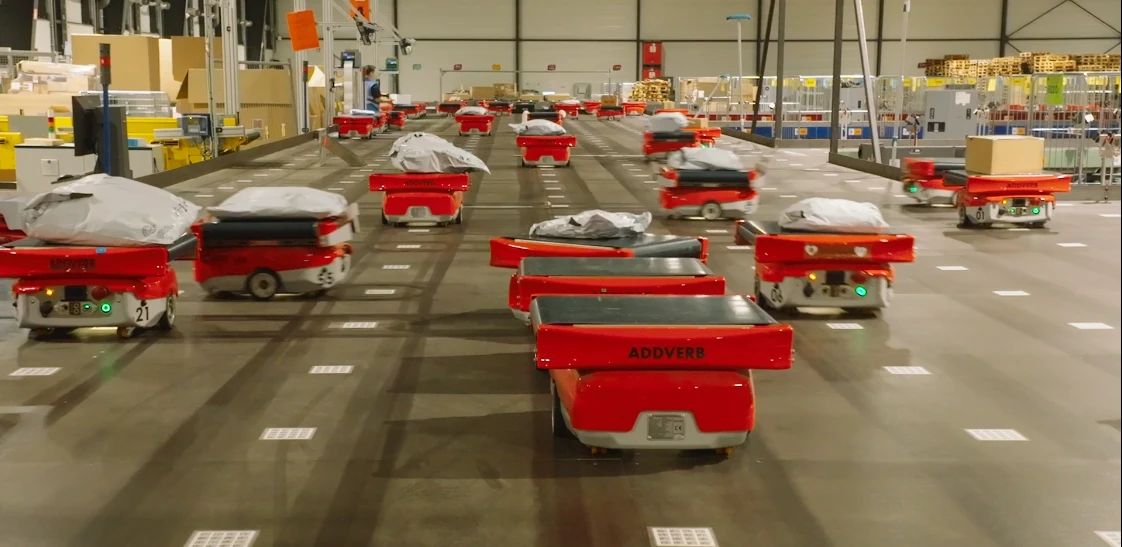
Die Roboterlösung umfasste Sortierroboter (AGVs) für 300 Behälterplätze, autonome mobile Roboter (AMRs) für den Materialtransport im Lager und ein Multi-Carton-Robotersystem (AGVs) zur Beschleunigung der Retourenabwicklung.
Auswirkungen
01
3.600 Teile werden pro Stunde auf 300 Behälter sortiert.
02
Täglich werden 100.000 Stück erfolgreich an 2.500 Verteilzentren versandt.
03
Es wurde ein Ausgangsdurchsatz von 420 Kartons pro Stunde und Roboter erreicht.
4.3 Omnichannel-Auftragsabwicklung der größten Brillenmarke Asiens
Roboter im Einsatz
Zippy (AGV)Dynamo (AMR)Sortie (AGV)
Problemstellung
Asiens größte Brillenmarke plante, die Produktion zu erhöhen, um die rasant steigende Nachfrage zu decken. Sie benötigte ein Automatisierungssystem, das Produktion, Lagerhaltung und Vertrieb kombinieren konnte, um ihren spezifischen Omnichannel-Anforderungen gerecht zu werden.
Lösung
Für Bestellungen in unseren Filialen SortIEzum Einsatz. Eine Flotte von Tischrobotern des Zippysortierte die Direktbestellungen in verschiedene Rutschen. Um sicherzustellen, dass die Bestellungen in den Warenausgang transportiert werden, Dynamo AMRs eingesetzt.
Auswirkungen
01
Die Bearbeitungszeit für Bestellungen wurde von 2 Tagen auf 2,5 Stunden pro Bestellung verkürzt.
02
Eine Erfüllungsgenauigkeit von 99,99 % wurde erreicht.
03
Die Fähigkeit, in Zukunft zu wachsen und bis zu 35.000.000 Menschen zu bedienen.
Fazit: Ein Überblick über die Zukunft der Automatisierung in Lagerhäusern
Die Automatisierung in Lagern steht an einem Wendepunkt. Globale Lieferketten verändern sich durch den Wandel von manuellen Prozessen hin zu hochentwickelter Robotik, von konventionellen fahrerlosen Transportsystemen (FTS) hin zu anpassungsfähigen autonomen mobilen Robotern (AMR). Betriebliche Komplexität, Schwankungen im Materialfluss, Lagerinfrastruktur und langfristige Skalierbarkeitsziele sind einige der Faktoren, die die Entscheidung zwischen FTS und AMR beeinflussen, wie dieses Whitepaper untersucht hat.
Fahrerlose Transportsysteme (AGVs) bieten weiterhin zuverlässige Leistung für wiederkehrende, strukturierte Aufgaben in kontrollierten Umgebungen. Autonome mobile Transportsysteme (AMRs) hingegen treiben die nächste Innovationswelle voran, da sie die Flexibilität, Intelligenz und dynamische Routenplanung bieten, die für die schnelllebigen Omnichannel- und E-Commerce-Abläufe von heute unerlässlich sind. Um ein Gleichgewicht zwischen Genauigkeit und Anpassungsfähigkeit zu erreichen, setzen Unternehmen zunehmend auf Hybridmodelle , die AGVs, AMRs und andere automatisierte Systeme kombinieren.
Die Fallstudien aus der Praxis zeigen, dass Robotik kein neuer Trend mehr ist, sondern eine bewährte Lösung, die messbare Ergebnisse liefert, wie z. B. erhöhte Widerstandsfähigkeit in der Lieferkette, niedrigere Kosten, erhöhter Durchsatz und verbesserte Genauigkeit.
Definitionen und Schlüsselbegriffe
AMRs und AGVs
Autonome mobile Roboter (AMRs) und fahrerlose Transportsysteme (AGVs) erfüllen ähnliche Aufgaben. Sie können Materialien in Industrieanlagen transportieren. Dennoch bestehen erhebliche Unterschiede zwischen den beiden. Bevor wir uns mit den Details befassen, wollen wir uns mit den Definitionen und einigen wichtigen Fachbegriffen vertraut machen, die in diesem Whitepaper verwendet werden.
AMR: Autonome mobile RoboterAGV: Automatisierte fahrerlose Transportsysteme
Definitionen
Fahrerlose Transportsysteme (FTS)
Fahrerlose Transportsysteme (AGVs) sind Industriefahrzeuge, die Materialtransportaufgaben mit vorprogrammierten Bewegungsabläufen ausführen können. Sie verkehren auf festgelegten Routen mithilfe externer Leitsysteme wie QR-Code-Markierungen, Magnetbändern, Drähten oder vordefinierten Fahrspuren.
Autonome mobile Roboter (AMRs)
Autonome mobile Roboter (AMRs) sind selbstnavigierende Roboter, die zum Transport von Materialien in Industrie- und Lagerumgebungen eingesetzt werden. Sie nutzen integrierte Sensoren, Kameras und Software, um sich frei zu bewegen, Hindernisse zu erkennen und Wege ohne feste Infrastruktur zu planen.
Wichtige Fachbegriffe
Begriff
Bedeutung
LiDAR (Lichtdetektion und Entfernungsmessung)
Eine Sensortechnologie, die Laserstrahlen nutzt, um Entfernungen zu messen und detaillierte 3D-Karten der Umgebung zu erstellen, die für die Hinderniserkennung und Navigation unerlässlich sind.
SLAM (Simultane Lokalisierung und Kartierung)
Ein algorithmischer Prozess, der es einem Roboter ermöglicht, eine Karte einer unbekannten Umgebung zu erstellen und gleichzeitig seinen eigenen Standort darin in Echtzeit zu verfolgen.
QR-Code-Navigation
Eine Methode, bei der Roboter auf dem Boden angebrachte QR-Codes verwenden, um ihre Position zu bestimmen und Richtungsentscheidungen zu treffen; wird häufig bei fahrerlosen Transportsystemen (AGVs) für die präzise Navigation in Innenräumen eingesetzt.
Hindernisvermeidung
Die Fähigkeit des Roboters, unerwartete Objekte oder Personen in Echtzeit zu erkennen und um sie herum zu manövrieren, ist entscheidend für einen sicheren Betrieb in gemeinsam genutzten Mensch-Roboter-Umgebungen.
Pfadplanung
Der Prozess, bei dem ein Roboter die effizienteste Route von seinem Startpunkt zu seinem Ziel berechnet und dabei Änderungen oder Hindernisse in Echtzeit berücksichtigt.
Flottenmanagementsystem (FMS)
Eine Softwareplattform, die mehrere Roboter koordiniert und überwacht und so eine effiziente Aufgabenverteilung, Verkehrssteuerung und Leistungsanalyse gewährleistet.