Movect: 직관적인 동적 조정
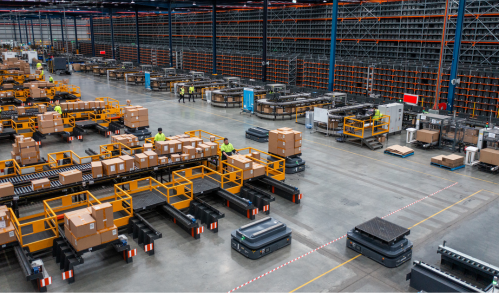
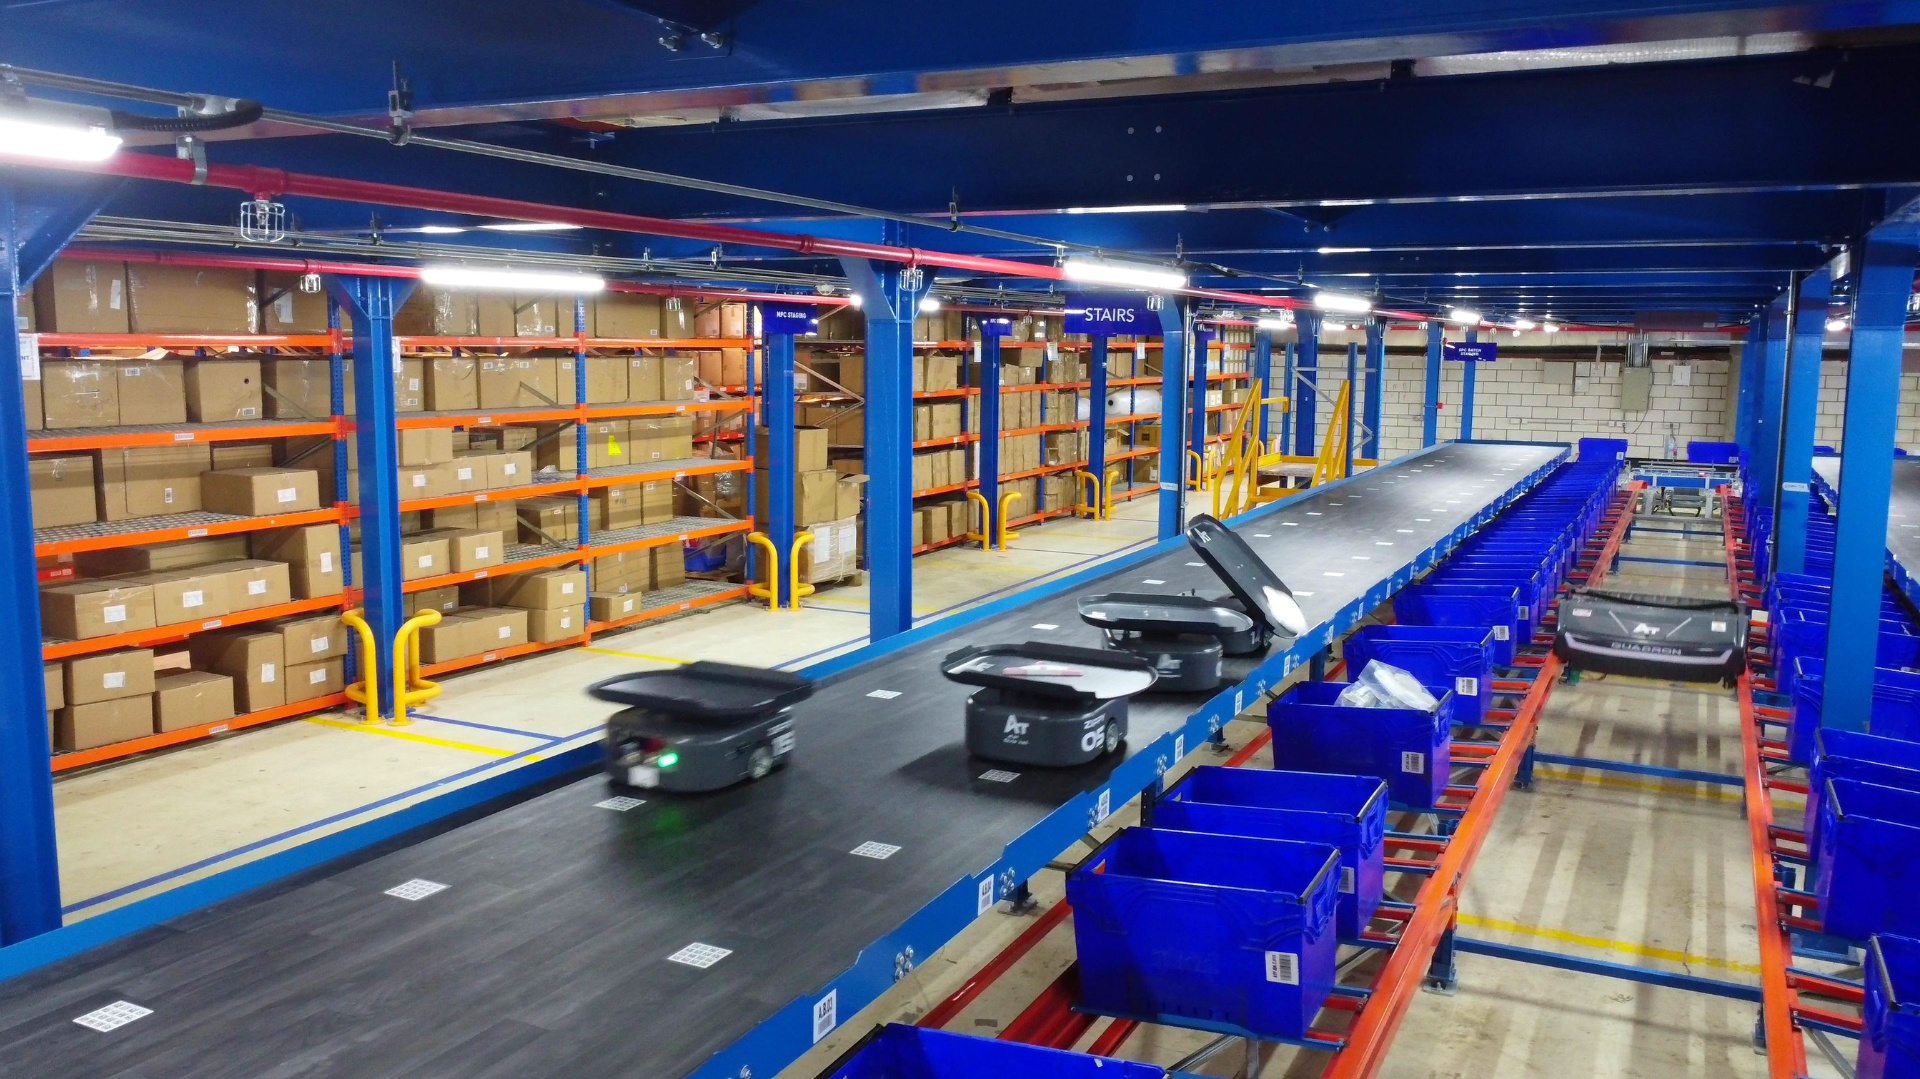
창고 로봇 운영 관리 시스템 Addverb의 Movect 여러 대의 로봇으로 구성된 로봇 플릿을 중앙에서 관리할 수 있는 강력한 솔루션을 제공합니다. Movect는 로봇 운영의 효과적인 조정, 정밀한 제어 및 효율적인 스케줄링을 보장합니다. 복잡한 알고리즘을 활용하여 Movect 로봇에 작업을 최적화하여 전체 처리량과 생산성을 극대화합니다. 로봇과 작업을 지능적으로 매칭함으로써 운영 효율성을 향상시킵니다. 또한 Movect 표준 프로토콜을 통해 로봇과 원활하게 통신하여 상호 운용성을 지원하고, 로봇 플릿 관리 시스템과의 완벽한 통합을 가능하게 합니다. Movect 포괄적인 기능과 고급 성능을 통해 기업이 로봇 플릿 운영을 간소화하고 효율성을 개선하며 최적의 성능을 발휘할 수 있도록 지원합니다.

1
동적 작업 할당
Movect 의 동적 작업 할당은 실시간 상황에 따라 작업 할당을 최적화하여 효율성, 자원 활용도 및 변화하는 요구 사항에 대한 적응성을 향상시킵니다.

2
경로 계획
Movect 에서 로봇의 경로 계획은 효율적인 경로를 결정하고, 충돌을 방지하고, 변화에 적응하고, 작업 순서를 최적화하여 로봇 작업의 생산성과 안전성을 향상시키는 것을 포함합니다.

3
작업 관리
Movect 효율적인 작업 할당, 일정 관리, 모니터링 및 조정을 통해 생산성을 최적화하고, 작업 우선순위를 정하며, 로봇 운영을 원활하게 진행할 수 있도록 지원합니다.

4
기회주의적 요금 부과
Movect 유휴 시간이나 수요가 적은 시간대에 충전 기회를 파악하여 가동 중지 시간을 최소화하고 중단 없는 운영을 보장합니다. 지능적인 충전 스케줄링을 통해 FMS는 에너지 관리를 최적화하고 로봇 활용도를 극대화합니다.

5
시뮬레이션
Movect 활용한 시뮬레이션은 통제된 가상 환경에서 차량 운행 성능 분석 및 최적화, 위험 평가, 전략 테스트, 교육 지원에 매우 효과적입니다. 이를 통해 운영 효율성을 높이고 비용을 절감하며 차량 관리 의사결정을 개선할 수 있습니다.


6
통계
Movect 의 통계 기능은 데이터 기반 의사 결정, 성능 분석 및 차량 운영 최적화를 가능하게 합니다. 차량 관리자는 통계적 통찰력을 활용하여 개선 영역을 파악하고 운영 효율성을 높이며 차량 운영에서 더 나은 결과를 도출할 수 있습니다.