Recursos de software Addverb

Conozca más sobre Movect , el sistema de gestión de flotas de almacén (FMS) de Addverb

El sistema de gestión de flotas de almacén Movect de Addverbofrece una solución robusta para la gestión centralizada de múltiples flotas de robots. Garantiza una coordinación eficaz, un control preciso y una programación eficiente de las operaciones de los robots. Mediante algoritmos complejos, Movect optimiza la asignación de tareas a los robots, maximizando el rendimiento y la productividad generales. Al asignar de forma inteligente los robots a las tareas, mejora la eficiencia operativa. Movect también admite la interoperabilidad al comunicarse sin problemas con los robots a través de protocolos estándar, lo que permite una integración perfecta dentro del sistema de gestión de flotas. Con sus completas funciones y capacidades avanzadas, Movect permite a las empresas optimizar las operaciones de sus flotas de robots, mejorar la eficiencia e impulsar un rendimiento óptimo.

La asignación dinámica de tareas en Movect optimiza la distribución de tareas en función de las condiciones en tiempo real, mejorando la eficiencia, la utilización de los recursos y la adaptabilidad a los requisitos cambiantes.

La planificación de trayectorias en Movect para robots implica determinar rutas eficientes, evitar colisiones, adaptarse a los cambios y optimizar las secuencias de tareas para mejorar la productividad y la seguridad en las operaciones robóticas.

Movect implica una asignación, programación, supervisión y coordinación eficientes de las tareas para optimizar la productividad, priorizar las tareas y garantizar operaciones robóticas fluidas.

Movect identifica oportunidades de carga durante los periodos de inactividad o baja demanda para minimizar el tiempo de inactividad y garantizar operaciones ininterrumpidas. Mediante la programación inteligente de las sesiones de carga, el FMS optimiza la gestión de la energía y maximiza la utilización de los robots.

La simulación con Movect es ideal para analizar y optimizar el rendimiento de la flota, evaluar riesgos, probar estrategias y facilitar la capacitación en un entorno virtual controlado. Ayuda a mejorar la eficiencia operativa, reducir costos y optimizar la toma de decisiones en la gestión de flotas.


Las capacidades estadísticas de Movect permiten la toma de decisiones basada en datos, el análisis del rendimiento y la optimización de las operaciones de la flota. Al aprovechar la información estadística, los gestores de flotas pueden identificar áreas de mejora, aumentar la eficiencia operativa y obtener mejores resultados para su flota.


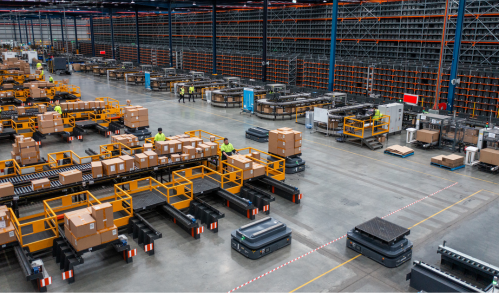
Maersk, un proveedor líder de servicios logísticos de terceros (3PL), adoptó la automatización para gestionar las operaciones de flujo cruzado y de desembalaje.
Leer Más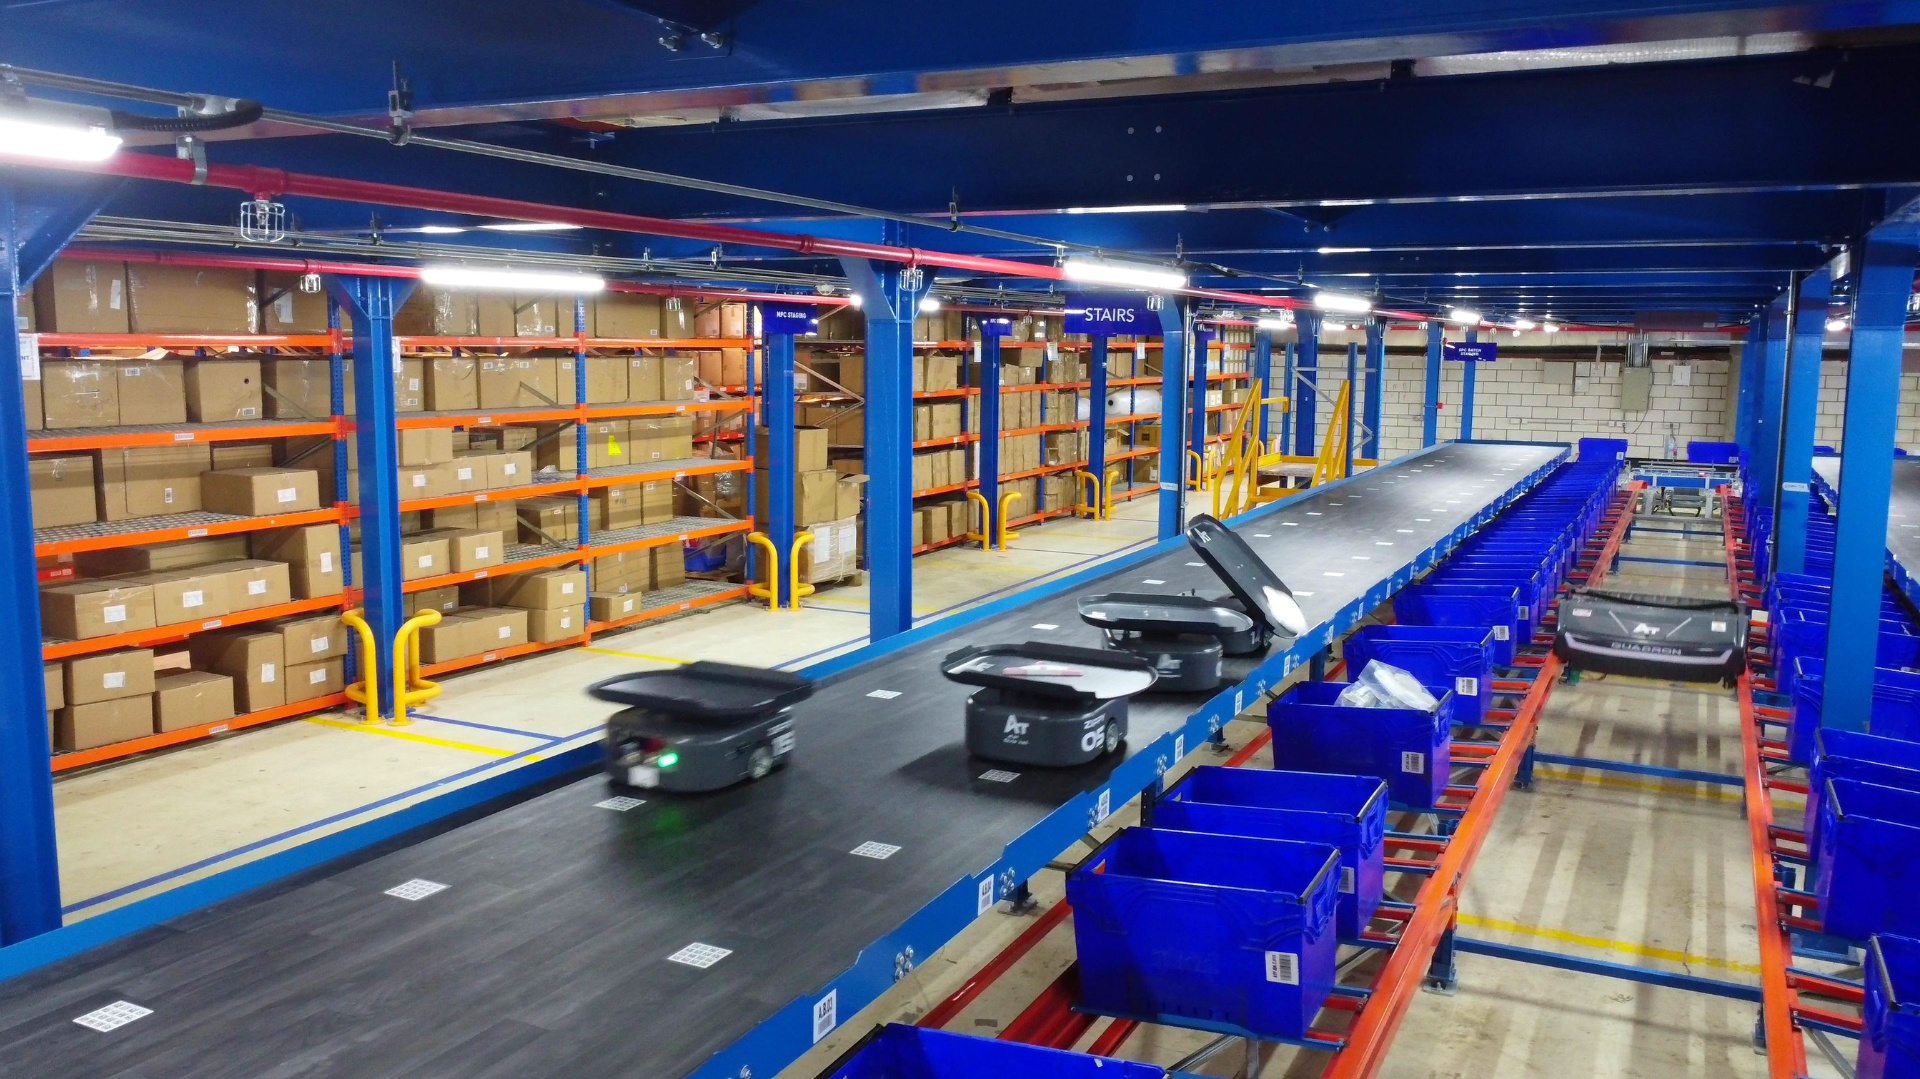
Landmark Group mejora la flexibilidad y la eficiencia en sus operaciones de almacén para la entrega de productos de comercio electrónico.
Leer Más
DHL modernizó su centro de distribución para mejorar la eficiencia, la precisión y la visibilidad.
Leer MásLogre un mejor control de inventario, mejore la precisión de los pedidos, minimice las roturas de stock y optimice las operaciones generales del almacén
Sistema de gestión de almacenes
Permite un flujo de materiales más rápido, reduce la intervención manual, optimiza la utilización de recursos y mejora la productividad del almacén
Sistema de Control de Almacén
Mejora la eficiencia operativa, reduce los costos, aumenta la precisión de los pedidos y permite un procesamiento más rápido de los mismos en un almacén
Sistema de Ejecución de Almacenes
